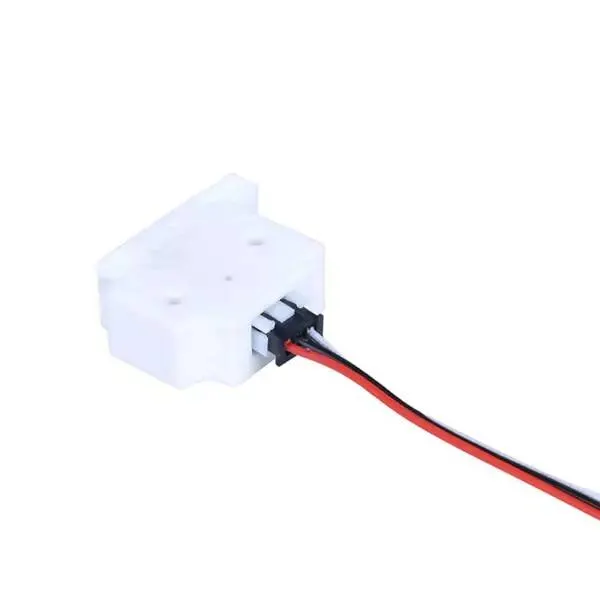
Filament Algılama Sensörü - 1.75mm
Adet Fiyatlandırması
1+ adet
232,65 ₺
Min. sipariş1 adet
Hazırlık süresi3 gün
Fiyatlara KDV dahildir. 🚚 1.500,00 ₺ ve üzeri alışverişte kargo ücretsiz.
Birim fiyat: 232,65 ₺
Tahmini toplam:
Ürün Açıklaması
Filament sensörü sayesinde filamentin varlığını ve ayrıca hareketini tespit edebilirsiniz. Temel olarak, filamentiniz biterse veya filaman kopmuşsa, filament sensör yardımıyla yazdırma işlemini durdurabilirsiniz.Sensör üzerinde yer alan 3.50mm çapında 2 delik sayesinide ürünü sabitleyebilirisiniz.3D Printer baskısı değildir.Kaliteli plastik malzemeden üretilmiştir.Uzun süreler kullanabilirsiniz.Diagram:Marlin Firmware Setup:Üretici yazılımını kurmadan önce, sensöre hangi pimin bağlı olduğunu bilmeniz gerekir.Burada Z_MAX_PIN kullanıyoruz - ki bu RAMPS'de pin 19 ve RUMBA + pin 32'dir. Diğer kartlar için, kullandığınız kartın pins.h dosyasını kontrol etmelisiniz.Pin numarasını bulduktan sonra, sensör algılama özelliğini etkinleştirmeniz gerekir.Bu burada gösterildiği gibi Configuration.h dosyasında yapılır:// # FILAMENT_RUNOUT_SENSOR tanımla #if ENABLED (FILAMENT_RUNOUT_SENSOR) #define FIL_RUNOUT_INVERTING false // sensörün mantığını tersine çevirmek için true olarak ayarlayın. #define ENDSTOPPULLUP_FIL_RUNOUT // Sensör tanımlanmışsa, filament aşınması pimleri için dahili çekme kullanmak için. #define FILAMENT_RUNOUT_SCRIPT "M600" #endifYukarıdaki kodu dosyada bulabilmelisiniz. Özelliği etkinleştirmek için ilk satırdaki komutları kaldırın (başında // kaldırın). Yukarıda gösterildiği gibi INVERTING, RUNOUT ve SCRIPT için varsayılan ayarlar bu sensörlerle mükemmel çalışacaktır.Daha sonra, kullandığımız pimi tanımlamamız gerekiyor. Önceki bloktan sonra, seçtiğiniz pin'i tanımlamak için satırı ekleyin:#define FIL_RUNOUT_PIN 19 // 19, RAMPS üzerindeki Z_MAX_PIN içinBütün blok şu şekilde görünmeli: #define FILAMENT_RUNOUT_SENSOR #if ENABLED (FILAMENT_RUNOUT_SENSOR) #define FIL_RUNOUT_INVERTING false // sensörün mantığını tersine çevirmek için true olarak ayarlayın. #define ENDSTOPPULLUP_FIL_RUNOUT // Sensör tanımlanmışsa, filament aşınması pimleri için dahili çekme kullanmak için. #define FILAMENT_RUNOUT_SCRIPT "M600" #endif #define FIL_RUNOUT_PIN 19 // 19, RAMPS üzerindeki Z_MAX_PIN içinEtkinleştirdiğiniz diğer ayarlara bağlı olarak, NOZZLE_PARK_FEATURE (Configuration.h) ve ADVANCED_PAUSE_FEATURE (Configuration_adv.h) öğesini bulmanız ve etkinleştirmeniz gerekebilir. Ayrıca bağlı ve etkin bir LCD'ye (baskıyı duraklatmak için) veya EMERGENCY_PARSER etkin (seri olarak duraklatmak için) gerekir.Teknik Çizim: Paket İçeriği:1 x Filament sensör 1.75mm 1 x 3Pin Dişi-Dişi jumper kablo - 100cm
Özellikler
| Marka | Robolink |
|---|---|
| Stok kodu | RLO7B01-3003 |
| Barkod | 8682008016539 |
Müşteri Yorumları
Bu ürün için henüz yorum yok. Satın alıp teslim alan müşterilerimiz değerlendirebilir.